Diese Software ermöglicht die zentrale Überwachung, Steuerung und Optimierung mehrerer Roboter. Je nach Lösung unterstützt sie die Aufgabenverteilung, Routenplanung, Wartung, Datenanalyse und Integration in Geschäftssysteme.
Software für das Management von Roboterflotten: Ein umfassender Leitfaden
November 5, 2026
Categories: Fachkenntnisse, Industrien


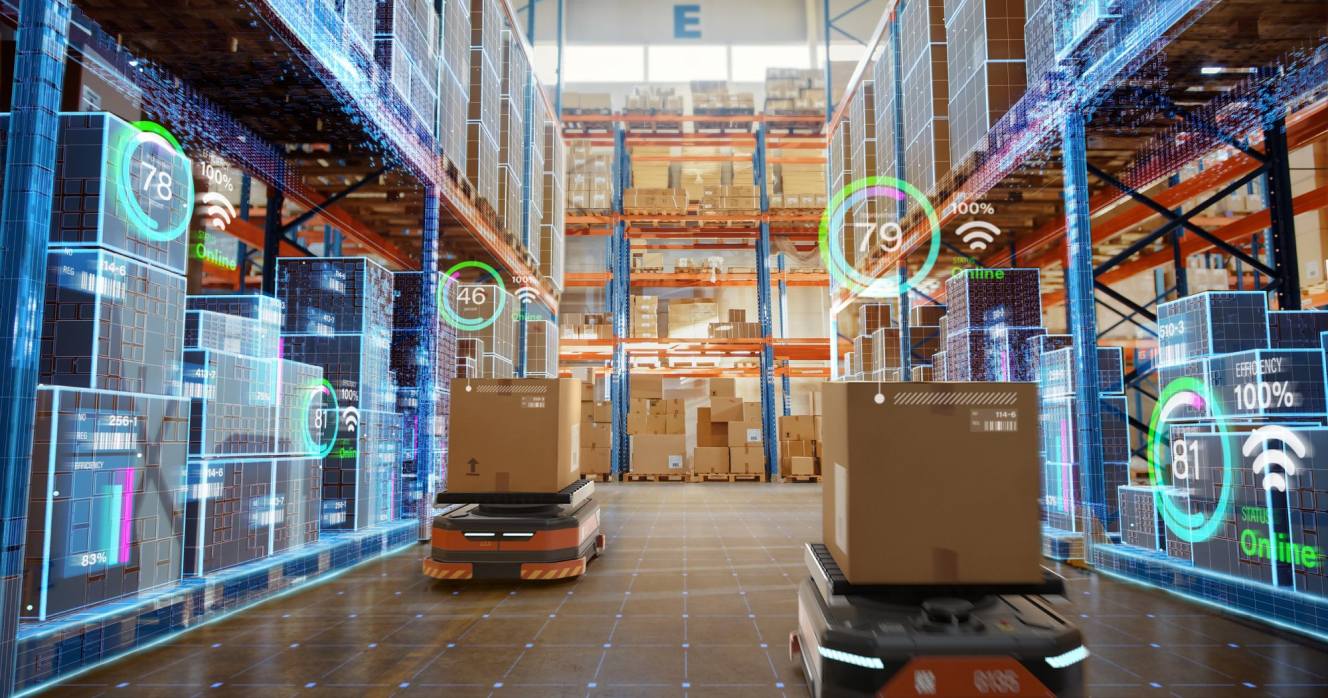
In modernen Lagern arbeiten verschiedene Robotertypen: Autonome mobile Roboter (AMR) transportieren Paletten zwischen Lager und Kommissionierung. Fahrerlose Transportfahrzeuge (AGV) folgen festen Routen zwischen Produktionsbereichen, während Roboterarme Waren verpacken.
Jede Roboterflotte stammt von einem anderen Anbieter und nutzt eigene Software, Protokolle, Dashboards und Wartungsabläufe. Einzeln funktionieren diese Systeme oft gut. Probleme entstehen, wenn alle Roboter im Lager zusammenarbeiten müssen.
Hier kommt Software für das Management von Roboterflotten ins Spiel. Ein Flottenmanagement-System ermöglicht die zentrale Überwachung, Aufgabenverteilung, Koordination und Automatisierung. Dabei stellt sich eine wichtige Frage zur Architektur:
Sollte ein Unternehmen eine fertige Plattform für das Management von Roboterflotten nutzen oder eine individuelle Lösung entwickeln, die auf seine Roboter und Geschäftsprozesse zugeschnitten ist?
Was ist Software für das Management von Roboterflotten?
Software für das Management von Roboterflotten ist ein zentrales System zur Überwachung und Koordination mehrerer Roboter sowie zur Optimierung ihrer Abläufe.
Statt jeden Roboter einzeln über die Software des jeweiligen Anbieters zu verwalten, bietet eine zentrale Plattform einen einheitlichen Überblick über die gesamte Flotte und koordiniert ihre Aufgaben.
Je nach Lösung kann ein System für das Management von Roboterflotten Standorte und Status erfassen, Aufgaben zuweisen und priorisieren, Ladevorgänge steuern, die Leistung überwachen und Warnmeldungen anzeigen.
Moderne Plattformen optimieren auch Routen, koordinieren verschiedene Robotertypen und verbinden die Roboterflotte mit WMS, ERP-Systemen und anderen Business-Apps.
In diesem Bereich gibt es drei Begriffe: Fleet Management, Fleet Orchestration und Fleet Automation. Sie werden in der Branche nicht immer einheitlich verwendet, beschreiben aber meist verschiedene Ebenen desselben Systems:
- Fleet Management: Überwacht und steuert einzelne Roboter sowie die gesamte Flotte.
- Fleet Orchestration: Koordiniert Roboter, Aufgaben und Ressourcen für durchgängige Abläufe.
- Fleet Automation: Automatisiert Entscheidungen und Prozesse und reduziert manuelle Eingriffe.
Ein Lager kann mit Fleet Management 50 AMRs überwachen und Transportaufträge zuweisen. Fleet Orchestration stimmt diese Roboter mit AGVs, Roboterarmen, Förderanlagen und dem WMS ab, damit alle Arbeitsschritte in der richtigen Reihenfolge erfolgen.
Dieser Unterschied wird bei komplexen Abläufen wichtig. Für kleine Flotten reichen oft Überwachung und Aufgabenverteilung. Große Flotten mit verschiedenen Robotertypen benötigen dagegen eine zentrale Steuerung, die Roboter unterschiedlicher Anbieter mit Geschäftssystemen verbindet.
Software für das Management von Roboterflotten ist mehr als ein Dashboard. Sie verbindet einzelne Roboter mit der gesamten Automatisierungstechnik und den Geschäftssystemen eines Betriebs.
Kernfunktionen: Überwachung, Aufgabenverteilung und vorausschauende Wartung
Die Funktionen einer Software für das Management von Roboterflotten hängen von der Plattform, den Robotertypen und den Anforderungen ab. Ein umfassendes System vereint jedoch meist folgende Komponenten:
Überwachung der Roboterflotte und Statusverwaltung
Die Überwachung in Echtzeit bietet einen zentralen Überblick über alle Roboter. Statt zwischen Systemen verschiedener Anbieter zu wechseln, können Teams Status und Leistung der Roboter über eine gemeinsame Oberfläche verfolgen. Typische Funktionen sind:
- Standort und Betriebsstatus der Roboter
- Akkustand und Ladestatus
- Laufende und erledigte Aufgaben
- Verbindungs- und Kommunikationsstatus
- Fehler, Alarme und Störungen
- Auslastung und Leerlaufzeiten
- Wichtige Kennzahlen zum Betrieb
Die zentrale Überwachung ist besonders bei gemischten Roboterflotten wichtig. Sie bietet einen einheitlichen Überblick über den Betrieb verschiedener Robotermodelle unterschiedlicher Hersteller.
Aufgabenverteilung
Die Aufgabenverteilung legt fest, welcher Roboter wann eine Aufgabe übernimmt. Dabei berücksichtigt das System Verfügbarkeit, Standort, Akkustand, Fähigkeiten, Auslastung und Priorität der Aufgaben.
Erhält ein Lager den Auftrag, eine Palette zu transportieren, kann das System geeignete Roboter finden und den besten verfügbaren auswählen. Moderne Plattformen können Aufgaben neu zuweisen, wenn ein Roboter ausfällt oder sich die Bedingungen ändern.
Routen- und Verkehrsmanagement
Wenn viele autonome Roboter in derselben Umgebung arbeiten, müssen sie Kollisionen, Staus und unnötige Umwege vermeiden. Je nach Robotertyp und Plattform kann die Software folgende Bereiche steuern:
- Routenplanung
- Verkehrsregeln
- Zonen mit hoher Priorität
- Sperrbereiche
- Kreuzungen
- Ladestationen
- Prioritäten von Aufgaben
In einem Lager mit 50 Robotern muss nicht jeder Roboter seine Route unabhängig planen. Eine zentrale Koordination hilft, Routen und die Nutzung gemeinsamer Wege und Anlagen zu optimieren.
Vorausschauende Wartung
Software für das Management von Roboterflotten unterstützt den Wechsel von reaktiver zu vorausschauender Wartung. Durch die Analyse von Betriebs- und Sensordaten kann das System Muster erkennen, die auf mögliche Defekte hinweisen.
Zu den relevanten Daten zählen Akkuzustand und Verschleiß, Motor- und Antriebsleistung, Fehlerhäufigkeit, Ladezyklen, Temperatur, weitere Sensorwerte sowie die Historie ausgetauschter Bauteile.
Anhand dieser Daten können Wartungsteams frühzeitig erkennen, welche Roboter geprüft oder gewartet werden sollten, bevor ein Ausfall den Betrieb stört.
Analyse und Berichte
Eine Plattform für das Management von Roboterflotten führt Betriebsdaten in Dashboards und Berichten zusammen. So können Teams die Leistung der Flotte bewerten und Möglichkeiten zur Optimierung erkennen.
Typische Kennzahlen sind:
- Auslastung der Roboterflotte
- Zeit bis zum Abschluss einer Aufgabe
- Leerlaufzeiten der Roboter
- Durchsatz
- Akkuverbrauch
- Anzahl und Art der Störungen
- Häufigkeit der Wartung
- Verfügbarkeit der Roboter
Diese Daten helfen sowohl im täglichen Betrieb als auch bei der langfristigen Planung. Unternehmen können damit die Aufgabenverteilung verbessern, Abläufe anpassen, neue Ladestationen planen oder ihre Roboterflotte erweitern.
AMR- vs. AGV-Flottenmanagement: Was ist der Unterschied?
Beim Management von Roboterflotten gibt es zwei wichtige Arten mobiler Roboter für Materialtransport und Logistik: autonome mobile Roboter (AMR) und fahrerlose Transportfahrzeuge (AGV, engl. Automated Guided Vehicles).
Beide transportieren Waren, Paletten, Behälter und Bauteile in Lagern, Logistikzentren und Fabriken. Sie unterscheiden sich jedoch in Navigation, Reaktion auf Hindernisse und Aufgabenerfüllung. Das beeinflusst die Überwachung, Koordination und Optimierung der Flotten.
AMRs nutzen meist eigene Sensoren, Karten und Systeme zur Ortung und Navigation. Sie bewegen sich autonom durch ihre Umgebung und können ihre Routen oft anpassen, wenn sich die Bedingungen ändern.
AGVs folgen meist festgelegten Routen oder Leitsystemen. Je nach Technik nutzen sie dafür Magnetbänder, Drähte, Reflektoren, QR-Codes oder andere Verfahren zur Navigation.
Diese Unterschiede wirken sich auf die Software aus. AMR-Systeme müssen oft dynamische Routenplanung, Hindernisvermeidung, Ortung und Verkehrssteuerung in Echtzeit unterstützen.
AGV-Systeme konzentrieren sich dagegen stärker auf feste Routen, Verkehrsregeln, Stationen und die Anbindung an bestehende Anlagen.
In der Praxis nutzen Lager jedoch oft beide Robotertypen. Kommen Roboterarme und weitere Anlagen hinzu, wird die Koordination noch komplexer. Hier setzt die Multi-Robot Orchestration an.
Was ist Multi-Robot-Orchestration-Software?
Wenn in einem Betrieb verschiedene Robotertypen arbeiten, reicht die getrennte Verwaltung der Flotten oft nicht aus. Die Roboter müssen Wege teilen, Daten austauschen, Aufgaben in einer bestimmten Reihenfolge erledigen und mit denselben Lager- und Geschäftssystemen arbeiten.
Multi-Robot Orchestration Software koordiniert diese Abläufe. Sie verbindet verschiedene Roboter und Systeme über eine zentrale Ebene und sorgt dafür, dass sie gemeinsam die betrieblichen Ziele erreichen.
Der Unterschied lässt sich anhand von drei Ebenen erklären:
- Robotersteuerung: Steuert einen einzelnen Roboter und legt fest, wie er sich bewegt oder bestimmte Aktionen ausführt.
- Fleet Management Software: Verwaltet eine Roboterflotte und verteilt Aufgaben auf einzelne Roboter.
- Orchestration Software: Koordiniert verschiedene Roboter, Flotten und Systeme, um komplexe Abläufe zu steuern.
Ein Beispiel ist eine E-Commerce-Bestellung, die kommissioniert, verpackt und versendet werden muss:
AMR → Bringt die Ware zur Packstation
↓
Roboterarm → Verpackt und etikettiert die Bestellung
↓
AGV oder Förderanlage → Transportiert das Paket zum Versand
Die Orchestration-Software koordiniert diese Schritte und sorgt für den richtigen Ablauf. Ist ein AMR nicht verfügbar, kann das System einen anderen geeigneten Roboter einsetzen oder den Ablauf anpassen.
Die Software ersetzt nicht unbedingt die Steuerung einzelner Roboter. Sie arbeitet auf einer übergeordneten Ebene und koordiniert die verschiedenen Systeme als Teil eines gemeinsamen Prozesses.
Das ist besonders bei gemischten Flotten wichtig. Roboter verschiedener Hersteller nutzen oft eigene APIs, Protokolle und Software. Eine zentrale Orchestration-Ebene verbindet diese Systeme und ermöglicht die gemeinsame Steuerung von Aufgaben und Abläufen.
Standardsoftware vs. individuelle Software für das Management von Roboterflotten
Wenn ein Unternehmen Software für das Management von Roboterflotten einführen möchte, stellt sich die Frage: Soll es eine bestehende Plattform nutzen oder eine individuelle Lösung entwickeln lassen?
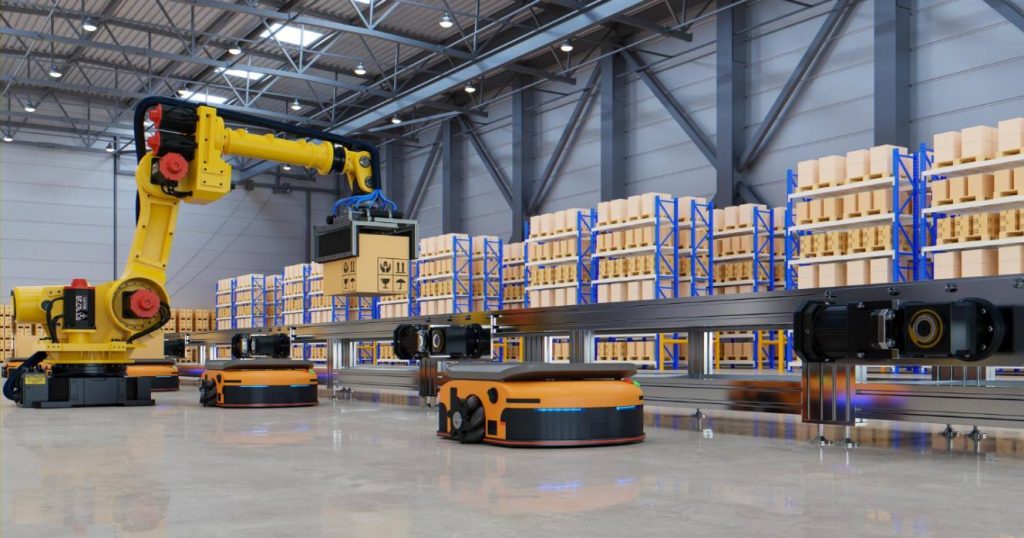
Eine pauschale Lösung gibt es nicht. Standardsoftware ermöglicht oft eine schnelle und günstige Verwaltung einheitlicher Roboterflotten. Individuelle Software bietet mehr Flexibilität bei unterschiedlichen Robotern, Abläufen und Systemen.
Die Wahl hängt von der Zusammensetzung der Flotte, den Anforderungen, der bestehenden IT-Infrastruktur und der langfristigen Strategie zur Automatisierung ab.
Wann ist eine Standardplattform die richtige Wahl?
Eine Standardplattform eignet sich besonders für einheitliche Roboterflotten. Nutzt ein Lager etwa AMRs eines Herstellers für feste Abläufe, kann dessen Software bereits alle nötigen Funktionen und Integrationen bieten.
Ein eigenes System ist dann oft nicht nötig. Zudem übernimmt der Anbieter meist die Wartung der Plattform und ihrer Integrationen. Das entlastet das interne IT-Team und kann Kosten senken.
Wo Standardplattformen bei gemischten Roboterflotten an ihre Grenzen stoßen
Komplexer wird es, wenn ein Betrieb Roboter verschiedener Hersteller nutzt. Nehmen wir unser Lager als Beispiel:
- AMRs von Anbieter A transportieren Paletten im Lager.
- AGVs von Anbieter B bringen Material zur Produktion.
- Roboterarme von Anbieter C verpacken Waren.
- Ein WMS steuert die Lagerprozesse.
- Ein ERP-System verwaltet Aufträge und Bestände.
Jedes System nutzt eigene APIs, Datenstrukturen, Steuerungslogik und Benutzeroberflächen. Die Software eines Herstellers verwaltet dessen Roboter meist gut, bietet aber oft nur begrenzten Zugriff auf Geräte anderer Anbieter.
So entstehen im Lager mehrere getrennte Systeme, die einzeln gut funktionieren, sich aber schwer koordinieren lassen.
Ein AMR kann etwa eine Palette zur Packstation bringen, während das AGV für den nächsten Schritt nicht verfügbar ist. Werden beide Flotten getrennt verwaltet, muss ein Mitarbeiter eingreifen oder eine individuelle Integration die Abläufe koordinieren.
Weitere mögliche Grenzen von Standardplattformen sind:
- Eingeschränkte Unterstützung bestimmter Hersteller oder Robotermodelle
- Proprietäre APIs und begrenzte Integrationen
- Eingeschränkter Zugriff auf Betriebsdaten
- Wenig Spielraum für eigene Geschäftsregeln
- Abhängigkeit von der Produktstrategie des Anbieters
- Schwierige Anbindung älterer Anlagen
- Zusätzliche Kosten für umfangreiche Anpassungen
Das bedeutet nicht, dass Standardplattformen keine gemischten Flotten unterstützen. Viele bieten dafür APIs und Schnittstellen. Entscheidend ist, ob diese flexibel genug für die Anforderungen des Unternehmens sind.
Wann lohnt sich die Entwicklung einer individuellen Lösung?
Individuelle Software für das Management von Roboterflotten ist sinnvoll, wenn Standardplattformen die benötigten Roboter, Abläufe und Systeme nur mit großen Einschränkungen verbinden können. Eine eigene Lösung lohnt sich besonders, wenn:
- Gemischte Roboterflotte: AMRs, AGVs, Roboterarme und Förderanlagen verschiedener Hersteller müssen koordiniert werden.
- Spezielle Abläufe: Aufgaben hängen von eigenen Geschäftsregeln, Produktionsplänen, Lagerbeständen oder Prioritäten ab, die Standardsoftware nicht unterstützt.
- Enge Systemintegration: Die Roboterflotte muss laufend Daten mit WMS, ERP, MES, TMS oder anderen internen Systemen austauschen.
- Ältere Anlagen: Vorhandene Roboter oder Industriesysteme werden von Standardplattformen nicht unterstützt, sind aber weiterhin wichtig für den Betrieb.
- Mehr Kontrolle über Daten und Architektur: Eine eigene Lösung ermöglicht es, die Erfassung, Speicherung, Nutzung und Integration von Betriebsdaten selbst zu gestalten.
- Langfristige Automatisierung: Sollen neue Robotertypen, Hersteller, Standorte oder Abläufe hinzukommen, kann die Architektur von Anfang an darauf ausgelegt werden.
Individuelle Entwicklung bedeutet nicht, dass bestehende Software ersetzt werden muss. Oft ist eine zentrale Orchestration-Ebene sinnvoller, die bestehende Systeme für Roboterflotten verbindet und deren Abläufe mit Business-Apps abstimmt.
| Kriterium | Standardsoftware | Individuelle Lösung |
| Einführung | Meist schneller | Erfordert Planung und Entwicklung |
| Anfangskosten | Meist niedriger | Meist höher |
| Anpassung | Durch Funktionen und APIs begrenzt | Auf eigene Anforderungen zugeschnitten |
| Mehrere Hersteller | Abhängig von Integrationen | Für bestimmte Roboter und Anlagen ausgelegt |
| Systemintegration | Abhängig von vorhandenen Schnittstellen | An bestehende Systeme anpassbar |
| Datenkontrolle | Abhängig vom Anbieter | Mehr Kontrolle über Daten und IT |
| Wartung | Meist durch den Anbieter | Laufende Entwicklung und Support nötig |
| Skalierbarkeit | Durch Plattform und Planung des Anbieters begrenzt | Auf geplantes Wachstum auslegbar |
| Abhängigkeit vom Anbieter | Meist höher | Potenziell geringer |
| Geeignet für | Einheitliche Flotten und feste Abläufe | Komplexe, gemischte Flotten und spezielle Prozesse |
So bewerten Sie eine Plattform für Fleet Orchestration
Bei der Auswahl einer Software für das Management mehrerer Roboter sollten Unternehmen zwischen Marketingversprechen und technischen Funktionen unterscheiden. Entscheidend ist, wie gut die Plattform zu den tatsächlichen Anforderungen und Bedingungen des Betriebs passt.
1. Kompatibilität mit Robotern
Prüfen Sie zuerst, ob die Plattform Ihre Roboter unterstützt. Dazu zählen Hersteller, Modelle, AMRs, AGVs und weitere Anlagen wie Roboterarme. Wichtig ist auch, wie sich neue Robotertypen einbinden lassen. Vorhandene Integrationen erleichtern die Einführung. Nicht unterstützte Geräte erfordern oft eigene Lösungen.
Eine Plattform kann heute gut funktionieren, später aber zum Hindernis werden, wenn jeder neue Robotertyp eine aufwendige Integration benötigt.
2. Architektur der Integrationen
In einer Umgebung mit verschiedenen Robotern ist die Integration entscheidend. Die Plattform muss Daten mit Robotersteuerungen, Flottenmanagement-Systemen, WMS, ERP und weiteren Anlagen austauschen können.
Prüfen Sie nicht nur die Anzahl der angebotenen Integrationen, sondern auch die Unterstützung für APIs, SDKs, Webhooks, Protokolle zum Datenaustausch und industrielle Standards. Je einfacher sich Integrationen entwickeln und warten lassen, desto leichter kann die Plattform an neue Anforderungen und Abläufe angepasst werden.
3. Funktionen zur Koordination
Prüfen Sie, ob die Plattform nur Aufgaben verteilt oder auch komplexe Abläufe mit mehreren Schritten koordinieren kann. Kann sie:
- Aufgaben priorisieren?
- Verschiedene Robotertypen koordinieren?
- Abhängigkeiten zwischen Aufgaben verwalten?
- Auf Ereignisse in Echtzeit reagieren?
- Aufgaben bei Ausfall eines Roboters neu zuweisen?
- Gemeinsam genutzte Ressourcen koordinieren?
Hier wird aus einfachem Fleet Management eine echte Fleet Orchestration.
4. Skalierbarkeit und Zuverlässigkeit
Die Skalierbarkeit sollte sich am künftigen Bedarf orientieren. Eine Plattform kann mit 20 Robotern gut funktionieren, aber bei Hunderten von Robotern, weiteren Standorten oder komplexeren Abläufen an ihre Grenzen stoßen.
Ebenso wichtig ist die Zuverlässigkeit, da die Software direkt mit dem Betrieb verbunden ist. Prüfen Sie, wie sie auf Netzwerkausfälle, defekte Roboter, Systemneustarts und unterbrochene Cloud-Verbindungen reagiert.
Hohe Verfügbarkeit, automatische Umschaltung bei Ausfällen, Überwachung und klare Abläufe zur Wiederherstellung sind besonders wichtig, wenn Stillstände den gesamten Betrieb beeinträchtigen.
5. Überwachung und Analyse
Eine gute Plattform sollte nicht nur zeigen, was passiert ist, sondern auch warum. Wichtige Funktionen sind Ereignisverlauf, Aufgabenprotokolle, Roboterdaten, Fehleranalyse, Dashboards, Warnmeldungen, Echtzeitberichte sowie Datenexport und API-Zugriff.
6. Gesamtbetriebskosten (Total Cost of Ownership)
Der Kaufpreis oder die Abo-Gebühr ist nur ein Teil der Kosten. Einführung, Integration, Anpassung, IT-Infrastruktur, Schulungen, Support, Wartung, Updates und neue Schnittstellen können die Gesamtkosten deutlich erhöhen.
Eine günstige Plattform kann teuer werden, wenn jeder neue Roboter oder Ablauf kostenpflichtige Anpassungen erfordert. Eine teurere Lösung kann dagegen Kosten sparen, wenn sie bereits passende Integrationen und Funktionen zur Koordination bietet.
Roboterflotten im Lager verwalten: Ein genauerer Blick
Bisher haben wir Fleet Management und Fleet Orchestration getrennt betrachtet. Nun zeigen wir, wie beide in einem echten Lager zusammenarbeiten.
Unser Beispiellager nutzt AMRs für flexible Palettentransporte, AGVs für feste Routen und Roboterarme zum Verpacken. Hinzu kommen ein WMS, ein ERP-System, Förderanlagen und IoT-Geräte.
Anfangs reicht es oft, jeden Robotertyp einzeln zu verwalten. Probleme entstehen jedoch, sobald mehrere Systeme an einem gemeinsamen Lagerprozess beteiligt sind.
Das WMS kann etwa den Transport einer Palette zur Packstation anfordern. Das System prüft, welcher Roboter geeignet und verfügbar ist, wo er sich befindet, ob der Akku reicht und ob die Route frei ist.
Hier hilft die zentrale Orchestration-Ebene. Statt jeden Roboter einzeln anzusteuern, sendet das WMS den Auftrag an diese Ebene. Die Software koordiniert die Systeme und legt fest, wie der Auftrag ausgeführt wird.
Der Ablauf könnte so aussehen:
WMS / ERP
↓
Orchestrierungsebene für die Flotte
↓
AMR-Flotte | AGV-Flotte | Roboterarme
↓
Lagerbetrieb
Ein AMR transportiert die Palette zu einem Übergabepunkt. Die Orchestration-Ebene beauftragt dann ein AGV mit dem Weitertransport und informiert den Roboterarm, sobald die Palette an der Packstation eintrifft. Das Team überwacht den gesamten Ablauf über eine zentrale Oberfläche.
Das zeigt den Unterschied: Fleet Management verwaltet und überwacht eine Roboterflotte. Fleet Orchestration verbindet verschiedene Roboter miteinander sowie mit den Lager- und Geschäftssystemen.
Für kleine Lager mit einem Robotertyp oder einem Hersteller ist eine separate Orchestration-Ebene oft nicht nötig. Mit mehr Robotertypen, Herstellern und Systemen wird sie jedoch zunehmend wichtig für die gesamte Automatisierung.
Hier wird auch die Wahl zwischen Standardsoftware und einer individuellen Lösung wichtig. Für einheitliche Roboterflotten reicht eine fertige Plattform oft aus.
Lager mit verschiedenen Robotertypen und komplexen Abläufen benötigen dagegen oft zusätzliche Integrationen oder eine eigene Orchestration-Ebene, um alle Systeme zu verbinden.
Individuelle Software für Roboterflotten entwickeln: Was ist dafür nötig?
Wenn Standardsoftware nicht alle Anforderungen erfüllt, bietet eine individuelle Lösung mehr Flexibilität.
Die Entwicklung erfordert jedoch Fachwissen in Robotik, Softwareintegration, IoT und Cloud-Technologien sowie Erfahrung mit industriellen Anlagen. Ein erfahrener IT-Partner kann helfen, ohne dass Unternehmen alle Kompetenzen intern aufbauen müssen.
Zuerst das Betriebsmodell definieren
Zuerst müssen die Abläufe im Betrieb erfasst werden: Roboterbewegungen, Arbeitsbereiche, Ladestationen, Übergabepunkte, Sperrzonen und mögliche Störungen.
Auf dieser Grundlage kann das Team passende Software-Regeln, Abläufe und Aufgabenstatus definieren, die den tatsächlichen Prozessen des Unternehmens entsprechen.
Softwarearchitektur planen
Sobald die Abläufe klar sind, wird eine Architektur entwickelt, die auch künftige Anforderungen unterstützt.
Ein typisches System umfasst die zentrale Flottensteuerung, Schnittstellen zu Robotern, Dienste für Aufgaben und Abläufe, Datenbanken, APIs und Tools zur Überwachung. Hinzu kommen Integrationen mit WMS und ERP. Die Komponenten können lokal oder in der Cloud laufen.
Eine individuelle Lösung kann Backend-Dienste mit Software auf den Robotern oder anderen Geräten verbinden. Hier ist die Entwicklung eingebetteter Software wichtig, etwa für die Kommunikation mit Steuerungen, Sensoren und weiterer Hardware.
Bei mehreren Standorten ermöglicht die Entwicklung von Cloud-Anwendungen eine zentrale Verwaltung von Flottendaten, Analysen, Fernüberwachung und den Datenaustausch zwischen Systemen.
Die Architektur muss zudem skalierbar sein. Neue Robotermodelle, Lager oder Integrationen sollten sich hinzufügen lassen, ohne die gesamte Plattform neu entwickeln zu müssen.
Lösung entwickeln und testen
Software für Roboterflotten erfordert mehr Tests als übliche Business-Apps. Simulationen helfen, den Roboterverkehr, mögliche Ausfälle und verschiedene Szenarien vor dem Einsatz im Betrieb zu prüfen.
Auch Tests mit echten Robotern sind wichtig. Sie prüfen die Kommunikation, das Verhalten der Roboter, Ladevorgänge und das Zusammenspiel mit anderen Anlagen.
Ein IT-Partner mit Erfahrung in der Robotik kann sowohl die Softwaretests als auch die Integration in die reale Betriebsumgebung unterstützen.
System bereitstellen und warten
Je nach Anforderungen kann die Lösung lokal, in der Cloud oder in einer hybriden Umgebung laufen. Entscheidend sind die Stabilität des Netzwerks, Latenz, Sicherheit und die Anforderungen der Roboter.
Individuelle Software benötigt laufende Wartung. Ändern sich Roboter, Firmware, Abläufe oder das Layout der Anlage, muss das System aktualisiert und getestet werden.
Ein langfristiger Entwicklungspartner stellt dafür die nötigen IT-Fachkräfte bereit. So können Unternehmen neue Anforderungen umsetzen, ohne ein großes internes Entwicklerteam aufzubauen.
Warum mit einem spezialisierten Entwicklungspartner zusammenarbeiten?
Die Entwicklung einer individuellen Lösung für Roboterflotten erfordert mehr als allgemeine IT-Kenntnisse. Dazu gehören Robotik, IoT, Cloud-Infrastruktur, APIs, Kommunikation in Echtzeit, industrielle Systeme und komplexe Geschäftsprozesse.
Hier unterstützt ein erfahrener IT-Partner wie SCAND. Unternehmen müssen kein eigenes Robotik-Team aufbauen, sondern können Architektur, Integrationen, Benutzeroberfläche und langfristigen Support gemeinsam mit Experten umsetzen.
SCAND bringt Erfahrung in der Entwicklung eingebetteter Software, IoT-Lösungen und Cloud-Anwendungen mit. Diese Kompetenzen helfen bei individuellen Projekten für Roboterflotten, wenn Standardplattformen nicht flexibel genug sind.
Das Ergebnis ist mehr als ein Dashboard für Roboter. Es ist eine Lösung, die auf die vorhandenen Geräte, die Abläufe und die langfristige Strategie zur Automatisierung des Unternehmens zugeschnitten ist.
Häufig gestellte Fragen (FAQs)
Was ist Software für das Management von Roboterflotten?
Was ist der Unterschied zwischen Fleet Management, Fleet Orchestration und Fleet Automation?
Fleet Management überwacht und steuert Roboter. Fleet Orchestration koordiniert Roboter, Aufgaben und Systeme innerhalb komplexer Abläufe. Fleet Automation automatisiert betriebliche Entscheidungen und Prozesse, um manuelle Eingriffe zu reduzieren.
Was ist der Unterschied zwischen AMR- und AGV-Flottenmanagement?
AMRs navigieren meist flexibel mithilfe von Sensoren und Karten. AGVs folgen dagegen oft festen Routen. Deshalb konzentriert sich AMR-Flottenmanagement stärker auf dynamische Navigation und Verkehrssteuerung, während AGV-Systeme feste Wege und Anlagen koordinieren.
Kann ein System Roboter verschiedener Hersteller verwalten?
Ja, sofern die nötigen Schnittstellen vorhanden sind. Ein System kann Roboter verschiedener Hersteller verbinden und verwalten. Für die gemeinsame Koordination komplexer Abläufe sind jedoch tiefere Integrationen erforderlich.
Reicht Standardsoftware aus oder ist eine individuelle Lösung nötig?
Für einheitliche Roboterflotten mit festen Abläufen reicht Standardsoftware oft aus. Eine individuelle Lösung ist sinnvoll, wenn verschiedene Hersteller, spezielle Prozesse, ältere Anlagen oder komplexe Integrationen unterstützt werden müssen.